物理 AI 智能体的主动推理:从自由能原理到反应式消息传递
⭐ **物理 AI 智能体(如人形机器人)在开放真实世界的资源约束下仍远不如生物智能体** —— ⭐ **arXiv 2603.20927 提出基于自由能原理(FEP)的主动推理(AIF)作为统一基础**。⭐ **5 段推理链**:⭐ **概率论 → 贝叶斯机器学习 → 变分推断 → 主动推理 → 因子图反应式消息传递**。⭐ **核心洞察**:⭐ **物理 AI 系统的感知 / 学习 / 规划 / 控制统一为单一计算目标 ⭐ 变分自由能(VFE)最小化** ⭐ —— ⭐ **而不是分离的工程子系统**。
一句话总结
⭐ 物理 AI 智能体(如人形机器人)在开放真实世界的资源约束下仍远不如生物智能体 —— ⭐ arXiv 2603.20927 提出基于自由能原理(FEP)的主动推理(AIF)作为统一基础。⭐ 5 段推理链:⭐ 概率论 → 贝叶斯机器学习 → 变分推断 → 主动推理 → 因子图反应式消息传递。⭐ 核心洞察:⭐ 物理 AI 系统的感知 / 学习 / 规划 / 控制统一为单一计算目标 ⭐ 变分自由能(VFE)最小化 ⭐ —— ⭐ 而不是分离的工程子系统。⭐ 实现层:⭐ Forney 风格因子图(FFG)+ 反应式消息传递(RMP)+ Julia 工具箱 RxInfer ⭐ —— ⭐ 节点局部计算 / 事件驱动 / 可中断 / 异步数据处理 / 资源波动下优雅降级。⭐ 关键特性:⭐ 随时推理 / 容错 / 资源适应 / 计算同质性(⭐ 从单元到多智能体系统只用同一套消息传递原语)。⭐ RoboCup 机器人足球 作为示范 —— ⭐ 每队都是嵌套 AIF 智能体,⭐ 协调行为从局部 VFE 最小化涌现,⭐ 无需中央控制器。⭐ 5 大工程挑战:⭐ 硬时间截止 / 异步观测 / 功率波动 / 环境变化 / 模型选择 ⭐ —— ⭐ RMP 全部能处理。
一、⭐ 物理 AI 的能力鸿沟 ⭐
“一支由人类幼儿组成的足球队可能会击败当前世界冠军级别的人形机器人队。”
⭐ 当前 LLM 在文档处理 / 代码开发上媲美或超越人类专家 ⭐ —— ⭐ 但物理 AI 智能体(自主足球机器人)在开放真实世界的表现仍远不如生物智能体。
“继续开发控制和学习算法,是否是通往 2050 年击败人类世界冠军的人形机器人团队的最有希望的路径?”
“研究生物大脑中的物理过程如何产生信息处理机制(通过环境互动产生卓越的感觉运动技能)可能会更有成效。”
二、⭐ 自由能原理(FEP)⭐
⭐ 约 20 年前 Karl Friston 提出:
“将大脑中的信息处理描述为一个物理过程。”
⭐ 核心定义:
| 项 | 详情 |
|---|---|
| ⭐ FEP | ⭐ 随时间保持结构 / 功能完整性的自然系统 ⭐ 最小化变分自由能(VFE) |
| ⭐ AIF | ⭐ 主动推理 ⭐ 物理 AI 智能体通过动作 + 感觉与环境的持续交互 ⭐ VFE 最小化 |
“FEP 一个定义性特征:将大脑解释为感官观察的概率生成模型,所有信息处理都视为变分自由能(VFE)的最小化。”
三、⭐ 5 段推理链 ⭐
| # | 阶段 | 关键 |
|---|---|---|
| ⭐ 1 | 概率论(PT) | ⭐ 贝叶斯解释(信念程度) + Cox 公理(求和 + 乘积法则) |
| 2 | ⭐ 贝叶斯机器学习(BML) | ⭐ 贝叶斯规则 ⭐ 贝叶斯模型证据 ⭐ 计算上往往 intractable |
| 3 | ⭐ 变分推断(VI) | ⭐ VFE 最小化 ⭐ 计算上可行 ⭐ 公理化基础(Shore-Johnson + Jaynes 最大熵) |
| ⭐ 4 | ⭐ 主动推理(AIF) | ⭐ 完全致力于 VFE 最小化 ⭐ 感知 / 学习 / 规划 / 控制统一 |
| 5 | ⭐ 因子图 + 反应式消息传递(RMP) | ⭐ FFG 上分布式 / 事件驱动消息传递 ⭐ 资源约束下运行 |
四、⭐ 核心洞察 ⭐
“AIF 通过将感知、学习、规划和控制在单一计算目标(VFE 最小化)内统一起来,而非分离的工程子系统。”
⭐ 传统模块化 AI:
- ⭐ 感知模块 + 世界模型 + 策略网络 + 价值估计器 + 探索启发式 ⭐ —— ⭐ 各自用不同目标训练、不同计算机制实现
⭐ AIF 统一设计:
- ⭐ 感知 + 学习 + 规划 + 动作选择 都归结为同一生成模型中的 VFE 最小化 ⭐ —— ⭐ 消除集成单独工程子系统的需要
⭐ VFE 的两层含义 ⭐
“VFE 不仅仅是惊讶度的上界 ⭐ VFE 提供了一个更有原则的性能标准,因为它联合评估了模型保真度和推断过程的计算成本。”
“变分推断不应仅仅被视为对精确贝叶斯推断的近似 ⭐ 应被视为信息处理的基本原理。”
五、⭐ 因子图 + 反应式消息传递 ⭐
⭐ Forney 风格因子图(FFG)⭐
⭐ FFG 是联合概率分布因式分解的图形表示 ⭐ —— ⭐ 方形节点 = 因子(局部函数) ⭐ —— ⭐ 边 = 变量
⭐ 关键性质:
“FFG 将推理展现为严格局部计算的集合,这使它们成为物理 AIF 智能体中分布式 VFE 最小化的自然计算基质。”
“稀疏连接模型中的贝叶斯推理 ⭐ 可以通过在 FFG 上进行消息传递来高效实现 ⭐ 每个因子节点仅执行局部计算。”
⭐ 反应式消息传递(RMP)⭐
“Bagaev [2023] 将反应式编程的概念引入了基于 CBFE 的消息传递中。”
⭐ 关键设计:
- ⭐ 每个因子节点都是自主计算单元
- ⭐ 更新根据传入变化在局部进行调度
- ⭐ 只有传入消息变化时才处理
- ⭐ 可动态抑制无信息量消息
- ⭐ 开源 Julia 工具箱 RxInfer
六、⭐ 5 大工程挑战 + RMP 应对 ⭐
| ⭐ 挑战 | ⭐ RMP 应对 |
|---|---|
| ⭐ 硬性时间截止 | ⭐ 随时中断 ⭐ 在所需时刻提交当前信念 |
| ⭐ 异步数据到达 | ⭐ 节点独立响应 ⭐ 局部吸收 |
| ⭐ 波动功率预算 | ⭐ 消息传递速度随资源降级 ⭐ 精度换速度 |
| ⭐ 环境组成变化 | ⭐ 图结构可在线调整 |
| ⭐ 计算资源减少 | ⭐ 局部变分约束可调整(更廉价的平均场近似 vs 更具表现力的结构化 VMP) |
“以这种方式实现的 AIF 智能体因此继承了与物理部署直接相关的属性:⭐ 统一设计 / 随时推理 / 容错性 / 资源适应性。”
七、⭐ 计算同质性 ⭐
⭐ 核心架构推论:
“AIF 智能体的嵌套实现 ⭐ 无需在更高的组织层次上引入新的计算原语 ⭐ —— ⭐ 层级中的任何层次都不引入不同的计算机制**。”
“每个尺度上出现的唯一操作,都是消息计算。”
⭐ 硬件意义:
“一个实现消息计算的处理单元可以作为广泛 AIF 实现的可复用构建块 ⭐ —— ⭐ 平铺此类单元并根据因子图拓扑连接它们 ⭐ 可能就足以实现任意复杂度的 AIF 智能体**。”
“除了消息传递基底之外,不需要单独的控制逻辑、调度器或全局推理引擎 ⭐ —— ⭐ 无论是单个传感器节点还是大型多模态机器人系统,所需的硅操作都是相同的**。”
八、⭐ RoboCup 机器人足球示范 ⭐
⭐ RoboCup 目标:
“到 21 世纪中叶,一支完全自主的人形机器人足球队将在遵守国际足联(FIFA)官方规则的情况下 ⭐ 赢得一场足球比赛 ⭐ 对手是最近一届世界杯的冠军。”
⭐ 2025-10 RoboCup 2025 决赛 ⭐ Booster T1 机器人对赛 ⭐ —— ⭐ 人类工程团队付出巨大努力 ⭐ 但仍输给人类幼儿队 ⭐ —— ⭐ 性能差距 ⭐ —— ⭐ “惊人”。
⭐ AIF 应用 ⭐
⭐ 每个球员:
“在由共享智能体间空间引起的耦合下最小化自己的 VFE ⭐ —— ⭐ 协调行为(间距 / 传球序列 / 角色分化)在没有中央控制器的情况下涌现**。”
⭐ 波动资源下的反应式消息传递:
| ⭐ 资源约束 | ⭐ 现实 |
|---|---|
| ⭐ 时间 | ⭐ 数百毫秒内决定传球还是射门 |
| ⭐ 数据 | ⭐ 队友间观察部分 + 异步 |
| ⭐ 功率 | ⭐ 随电池状态 + 对手数量波动 |
“持续的反应式消息传递同时处理所有这三个问题:推理是事件驱动的 ⭐ 可以在任何截止时间前提交 ⭐ 缺失的观察仅影响局部图区域 ⭐ 资源减少意味着每秒更少的消息迭代 ⭐ 对应于更粗略的变分近似 ⭐ 性能平滑下降而不是崩溃。”
九、⭐ 与 OpenClaw / Hermes Agent 的关联 ⭐
⭐ 3 点直接关联:
| # | 关联 | 落地 |
|---|---|---|
| ⭐ 1 | “统一计算目标” = VFE 最小化 ⭐ —— ⭐ OpenClaw 已经有”统一通信协议” + SOUL.md “统一身份” ⭐ —— ⭐ 可借鉴”统一计算目标”思路 ⭐ —— ⭐ 让每个 Agent 子任务都有可量化的 VFE 风格指标(⭐ 如”预测误差 + 不确定性 + 任务契合度”) | |
| ⭐ 2 | ⭐ 计算同质性(同一原语跨尺度) ⭐ —— ⭐ OpenClaw 的 sessions_spawn + sessions_send 已经是这个设计 ⭐ —— ⭐ 未来可强化:子 agent / 子任务都走同一套消息传递协议 | |
| ⭐ 3 | ⭐ RMP 风格的”事件驱动 + 可中断 + 资源适应” ⭐ —— ⭐ 正好是 OpenClaw 的 <compact_fallback> + <persistent_tasks> 章节要解决的问题 ⭐ —— ⭐ 可用 AIF 框架充实现有 SOUL 章节 ⭐ —— ⭐ 加 <reactive_message_passing> 节描述如何事件驱动处理 incoming webhook / subagent 唤醒 |
十、⭐ 论文的 5 大局限 ⭐
- ⭐ 缺乏大规模实时部署的工程验证
- ⭐ 工具成熟度:RxInfer 还没达到生产级
- ⭐ 缺乏概率推理 + 因子图 + 实时嵌入式系统的复合工程人才
- ⭐ 生成模型结构如何自主选择 ⭐ —— ⭐ 仍是未解决问题
- ⭐ “硬件 RTL / FPGA 实现”未探索
十一、⭐ 与之前文章的关系 ⭐
⭐ 9-03 Sam 问”在物理世界里收集信息的工程师叫什么” ⭐ —— ⭐ 答案是 “FDE(Forward Deployed Engineer)” ⭐ —— ⭐ 这篇文章正好对应:⭐ AIF 智能体就是物理世界的”自主 FDE” ⭐ —— ⭐ 自主感知 + 决策 + 行动 + 适应 ⭐ —— ⭐ 不需要工程师现场指挥。
⭐ Sam 工作场景(⭐ WCEC IT / Hermes Agent ⭐):⭐ OpenClaw 未来的 agent 框架可借鉴 AIF ⭐ —— ⭐ 单一计算目标 + 因子图消息传递 ⭐ —— ⭐ 让 IT 系统自主处理日常运维 ⭐ ⭐ (⭐ 物理 AI + IT 运维 ⭐ —— ⭐ 同一框架 ⭐ ⭐)**。
配图
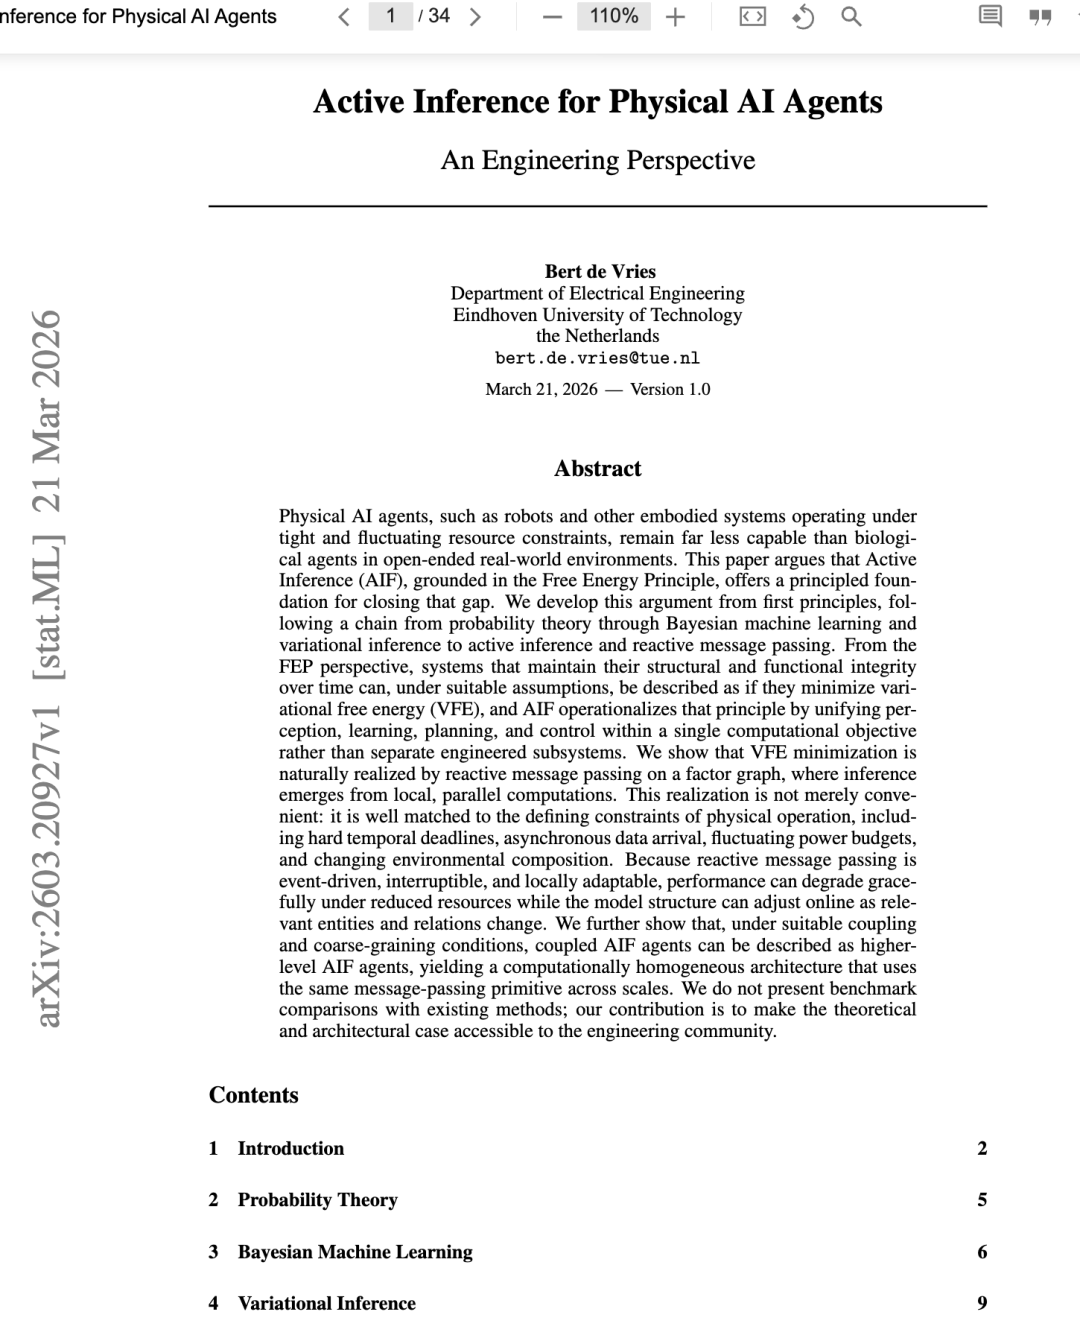
图 1:物理 AI 智能体的主动推理 ⭐ —— ⭐ 自由能原理 + VFE 最小化 + 反应式消息传递(CreateAMind 主编 · 2026-10-02)
来源
- 网易新闻(CreateAMind 主编)· 原文
- arXiv: 2603.20927
- 原始作者:CreateAMind 主编张德祥(骥智 CEO)
- 理论基础:Karl Friston 自由能原理(FEP)
- 实现工具:RxInfer (Julia 开源工具箱)